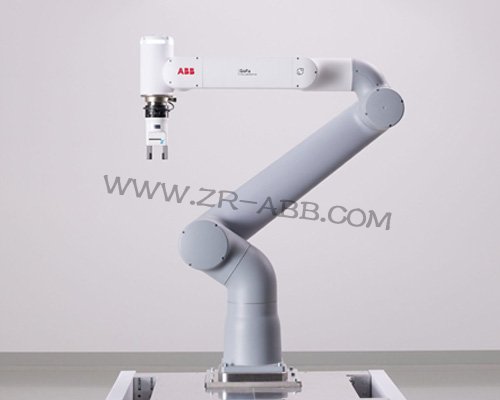
简介:GoFa是ABB面向人机协作场景推出的机型,故障处理要兼顾设备状态和作业安全。故障按安全回路、驱动关节、末端传感、通讯交互几个方向排查……
GoFa是ABB面向人机协作场景推出的机型,故障处理要兼顾设备状态和作业安全。故障按安全回路、驱动关节、末端传感、通讯交互几个方向排查,安全回路异常会锁死设备,驱动关节异常影响动作,末端传感异常影响力控,通讯交互异常影响操作。按方向分类处理,结合协作机型的作业特点排查,能更准确定位。
ABB机器人维修工作从故障方向切入,用测量和试转确认故障点,减少盲目拆换。
安全回路异常的排查,围绕急停和安全信号展开。GoFa安全逻辑需要急停、安全区域信号全部闭合,系统才允许运行。
ABB机器人维修检查急停按钮状态,按下、松开观察状态变化,急停触点氧化造成信号时断时续。检查安全区域信号,安全光幕、区域信号异常时处理。检查安全回路接线端子,清理触点表面氧化层,紧固松动线路。检查安全板卡状态,板卡异常时处理。安全回路排查,从急停到区域信号到端子递进,安全信号正常,设备才有运行基础,安全回路失效会造成设备突然停机,这类问题需要及时维修处置。
驱动关节异常的排查,围绕负载和传动展开。运行中动作异常、过载报警,多与负载和传动相关。核对末端负载,负载超出机型范围时调整。检查关节运动阻力,手动缓慢转动感受阻力变化,异物卡入时清理,润滑不足时补充。检查减速机构状态,磨损偏重时评估更换。检查编码器信号,线缆接触不良、编码器损坏时处理,清理接头重新插接。驱动关节排查,从负载核对到传动再到编码器递进,损耗偏重的关节安排维修更换。
末端传感异常的排查,围绕工装和传感器展开。GoFa依靠末端传感实现力控和碰撞检测,传感异常会造成误判。ABB机器人维修检查末端工装安装状态,安装松动、偏重改变力采集结果,重新固定工装。检查力传感器读数,无负载条件下查看力值基线,基线偏移且标定无法修复时,检查传感器。检查力控参数,参数设置和工装不匹配时调整。末端传感排查,从工装到传感器到参数递进,传感异常时安排维修更换。
通讯交互异常的排查,围绕线缆和板卡展开。协作机器人示教器、本体通过线缆通讯,通讯异常会造成操作中断。检查示教器线缆接头,清理针脚氧化层,重新插接锁紧。晃动线缆观察报警变化,锁定接触不良的区段。ABB机器人维修检查控制柜内板卡插接状态,清理金手指氧化层,重新插装。检查屏蔽层接地状态,电磁干扰串入信号回路,检查接地。通讯链路确认正常,通讯交互才能恢复正常。
故障处理完成,分阶段验证设备运行。上电执行系统自检,查看报警信息是否清除。手动低速模式,各轴往复运转,观察动作响应,遍历此前故障触发的动作,确认故障不复发。空载运行稳定后,挂载工位常规工件,模拟协作作业动作,观察带载运行状态。验证通过后恢复自动生产,头几个班次关注设备运行状态。
ABB协作机器人GoFa TM7 10故障维修按安全回路、驱动关节、末端传感、通讯交互方向分类处理,结合协作机型作业特点定位故障,用测量和试转确认故障点,恢复设备稳定运行,减少协作工位因故障产生的停机等待。更新巡检清单,增加急停触点、编码器线缆、力传感器的周期性检查。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >