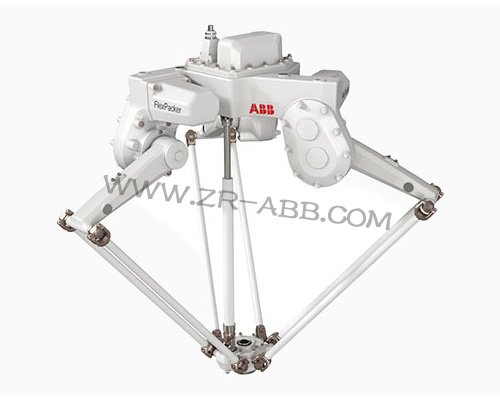
简介:IRB390属于四轴并联机器人,末端执行器依靠碳纤维连杆和球铰结构实现高速运动,多用于食品分拣、包装搬运、药品拾取这类轻负载高频作业场景。……
IRB390属于四轴并联机器人,末端执行器依靠碳纤维连杆和球铰结构实现高速运动,多用于食品分拣、包装搬运、药品拾取这类轻负载高频作业场景。并联机型的故障逻辑和串联机器人存在明显区别,串联机器人关节故障通常沿轴逐个排查,而IRB390的运动由多组连杆同步驱动,一组连杆或球铰出现损耗,就会让末端轨迹产生整体偏移,故障现象容易和其他部件混淆。
ABB机器人维修工作应当从并联结构的传动特征切入,把故障定位分成连杆组件检查、驱动单元核验、末端执行器校准三个板块,逐项排除干扰因素。
连杆组件的检查,优先在断电状态下开展。IRB390每组连杆依靠球铰和驱动臂连接,高速往复运动过程中,球铰内部会产生磨损,间隙逐渐增大,末端定位精度随之下降。逐一检查各球铰连接点,用手晃动连杆,感受球铰间隙变化,间隙明显增大的位置做好标记。
ABB机器人维修时查看碳纤维连杆表面,这类构件在碰撞、过载时可能出现裂纹,裂纹初期非常细微,需要用放大镜配合强光仔细查看,任何可疑裂纹都应当视作安全隐患,直接更换连杆,避免运行中发生断裂。检查连杆与末端平台之间的连接结构,锁紧螺丝是否有松动迹象,反复高速运动带来的振动会让螺丝缓慢退扣。并联机器人末端平台还承担着吸盘、夹爪的安装功能,检查平台表面安装孔位,清理孔内积存的碎屑,防止安装时定位偏差。
驱动单元核验,聚焦电机、减速器和编码器反馈。IRB390的驱动电机多安装于机架上方,通过驱动臂向连杆传递动力,电机运行状态直接影响末端动作稳定性。调取控制器内存储的运行日志,查看各轴电机电流曲线,某一轴电流持续偏高,代表对应驱动臂、球铰存在额外阻力。观察电机运转时的声音,均匀的运转声伴随轻微杂音,往往指向轴承损耗,异常明显的摩擦声需要进一步拆检。检查减速器输出端,查看驱动臂与减速器输出轴的连接状态,锁紧螺丝松动会造成驱动臂与输出轴之间产生相对滑移,末端位置随之出现偏差。编码器反馈信号直接决定机器人对末端位置的判断,检查编码器线缆接头,清理针脚表面氧化层,重新插接锁紧,编码器读数波动会引发定位抖动,影响拾取动作稳定性。
末端执行器校准,属于并联机器人维修的关键环节。连杆组件、驱动单元检查修复之后,机器人需要进行重新标定。IRB390在出厂阶段已完成参数标定,拆装连杆、更换球铰都会影响标定数据,必须重新执行标定程序,让控制器记录的末端位置参数与机械结构实际位置保持一致。标定过程按照控制器提示逐步完成,标定完成之后运行校零程序,确认末端平台在各轴零点位置的重复精度。检查末端吸盘或夹爪的工作状态,高速拾取作业中吸盘磨损、气管接头松动,会造成抓取失败,拾取动作异常容易被误判为机器人本体故障。测试吸盘真空度,检查气管快插接头密封性,更换老化的吸盘橡胶件,确认末端执行器状态稳定后再进入整机测试。
整机测试阶段,采用由低速到高速的递进方式开展。先在手动模式下低速运行,遍历常用作业轨迹,观察末端平台动作是否平顺,有没有异常抖动或异响。低速运行正常后,逐步提升运行速度,复现故障发生时的工况,持续观察报警信息。空载高速运行稳定后,挂载实际物料,模拟分拣拾取动作,验证抓取成功率。测试过程中持续监测各轴电机电流,电流数据与历史记录对比,确认没有异常升高。连续运行一段时间,观察部件温升情况,温升过高的部位需要再次排查。
ABB机器人维修收尾,做好现场清理与记录归档。清理检修产生的碎屑杂物,擦拭连杆表面污渍,收纳检测工具。登记故障现象、检测过程、更换配件及标定信息,归入设备运维档案。更新日常巡检清单,增加球铰间隙、连杆外观、吸盘状态的周期性检查。高速作业场景下,球铰、连杆属于易损耗部件,建议缩短检查间隔,提前发现损耗迹象。
IRB390蜘蛛手的维修,需要贴合并联结构的传动特征,从连杆组件、驱动单元、末端校准三个板块逐项定位故障,处理完成后再做整机性能验证。规范的排查流程能够减少误判,缩短停机时间,保障食品、药品这类高频分拣工位连续稳定运行。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >