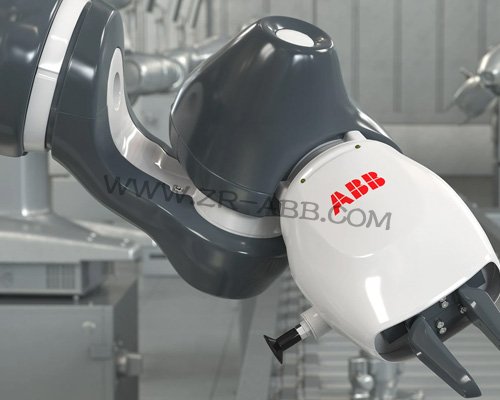
简介:IRB 14050属于单臂YuMi机型,结构紧凑,大量传感元件集成在关节内部,很多报警并非单一硬件损坏,而是传感反馈/回路信号/负载工况叠加之后触发保护。……
IRB 14050属于单臂YuMi机型,结构紧凑,大量传感元件集成在关节内部,很多报警并非单一硬件损坏,而是传感反馈、回路信号、负载工况叠加之后触发保护。这类机型内置多路安全监测通道,报警信息之间容易相互关联,排查时不宜直接依照代码直接更换配件,优先梳理报警触发时的动作场景。
ABB协作机器人维修从现场工况记录入手,依托机台内置日志逐步溯源,规避不必要的拆解,降低传感组件受损风险。
现场工况记录阶段,重点捕捉报警出现的特定条件。部分报警只会在特定姿态、特定负载或者特定运动速度下弹出,空载测试又会恢复正常,很容易被判定为偶发故障。操作人员复现故障的过程里,记录机器人所处点位、末端工装重量、运行程序段,同步导出内部事件日志,区分持续性报警和间歇性报警。持续性报警大多和回路、供电、硬件失效相关,间歇性报警偏向线缆弯折、信号接触、传感零点漂移,做好区分之后,后续维修的排查路径可以大幅收窄。
安全回路相关报警,是这款机型现场出现频次较高的一类。机身集成多处安全触点,包含本体急停、外部安全接入、力控保护回路。依次核验各个安全点位的信号反馈,不使用短接方式绕过保护回路来测试。检查急停按钮内部触点,长期按压摩擦之后表层形成氧化膜,信号传输断断续续。查看外接安全信号端子,线束长期拖拽造成针脚松动,信号时通时断。安全回路所有点位信号回到正常状态,系统才会解除锁定,这类
ABB机器人维修不能急于复位程序,需要反复触发各个保护点位确认逻辑可靠。
伺服驱动与关节过载类报警,要区分是机械阻力带来的过载,还是传感信号误报。在断电并且锁定能量之后,手动缓慢转动各个关节,感受行程内阻力变化,留意局部卡点和阻滞感。阻力异常时,拆开关节防护盖板,查看内部润滑状态,润滑介质流失或者混入杂质都会抬高运转负载。同步调取伺服驱动器的扭矩曲线,对比正常工况的数值区间,曲线稳定偏高,偏向机械损耗;曲线无规律跳动,大多是编码器信号传输不稳定。编码器线缆长期跟随关节反复弯折,芯线内部出现隐性断裂,是单臂YuMi比较典型的故障诱因,这部分维修更换线材时要预留合适的弯曲余量。
力控传感相关报警,依托机身内置的力传感器实现碰撞检测,工装改动、零点偏移都会触发这类保护。工装更换之后没有更新负载参数,或者传感器零点发生偏移,机器人运行中会误判碰撞。
ABB机器人维修先拆除末端工装,在空载状态下执行传感器零点重置,重置完成之后观察力值基线是否稳定。基线依旧持续偏移,再检查传感器固定基座,基座螺丝松动会改变传感受力方向。传感器本体出现不可逆损耗,则安排备件替换,替换完成之后重新录入工装重量参数,避免后续作业反复触发报警。
故障处置结束之后,采用阶梯式的测试流程。上电等待系统自检走完,确认无遗留报警代码。低速单轴运行遍历全部行程,观察扭矩数值、传感信号有无异常波动。空载循环稳定之后,挂载工位常规工装,分步调用生产程序,从低速逐步提升到生产节拍,持续运行多轮循环,监控日志不再新增同类报警。测试全程留意机身异响、异常震动,一旦再次触发报警立刻停机复盘。
全部处置信息整理归档,写明报警代码、触发工况、排查顺序以及更换物料,同步更新点检项目,把弯折段线缆外观、力控零点状态、安全触点纳入周期性检查。ABB IRB 14050 YuMi协作机器人报警维修结合单臂机型集成化传感的特点,区分硬件失效与信号类诱因,依托日志和扭矩曲线定位问题,保障装配工位稳定运行,减少非计划停机带来的工序延误。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >