简介:ABB机器人IRB 7710属于重载大伸距机型,各关节腔体容积偏大,ABB机器人保养换油作业不能沿用小型机器人简单放油加注的思路……
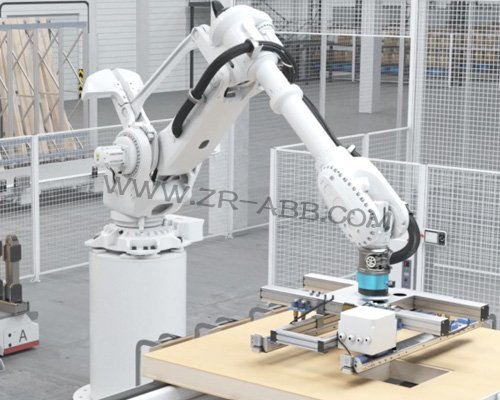
ABB机器人IRB 7710属于重载大伸距机型,各关节腔体容积偏大,
ABB机器人保养换油作业不能沿用小型机器人简单放油加注的思路,需要兼顾臂体自重带来的力矩风险,以及不同关节内部油液沉积分布的差异。
换油前的准备阶段,优先评估臂体支撑方案。大伸距姿态下关节承受弯矩较高,解除伺服之后,臂体存在下坠倾向,提前选用适配的支撑工装托住臂段,支撑点位避开管线与壳体薄弱区域,防止外壳受压变形。确认停机等待时长,待关节内部油液温度回落,高温油液排出容易造成人员烫伤,也不利于对杂质状态进行观察。同步调取近期关节负载日志,长期高负荷运行的关节,油液内磨损产物相对更多,后续排放与检查环节增加关注度。
关节姿态调整是影响排油效果的关键。每个放油口对应的最优角度并不统一,不能统一转到同一个朝向。缓慢移动单轴,把放油口调整至相对低位,ABB机器人保养同时留意管线拉扯状态,避免调整过程线束受到持续拉扯。开启放油螺塞之后,让介质依靠自重流出,期间间断低速转动关节,带动齿轮、轴承搅动,让沉在腔体底部的固体颗粒随油液一同排出。收集排出的旧油,观察油液色泽与悬浮杂质,金属微粒含量偏高,代表传动副存在异常磨损,需要单独记录。
新油加注环节需要把控加注量与加注节奏。该机型不同关节的标定容量存在区分,不能依靠主观估算加注。加注管接入注油口之后缓慢注入,防止流速过快带入气泡,气泡滞留在腔体内部,会干扰润滑膜的形成。加注完成,闭合注油螺塞,低速往复运转该关节数次,让油液分散到各个啮合接触面,静置一段时间,待油面稳定之后再核对油位。油位偏高会增加运转阻力,偏低则会造成局部润滑供给不足。
密封结构在换油过程中同步检查。放油螺塞的密封圈长期受热、接触油介质,弹性会慢慢衰减,重复使用容易出现渗漏。ABB机器人保养每次换油配套更换新的密封圈,检查螺塞螺纹有无损伤。关节外侧主密封唇边,在开盖放油期间一并查看,唇边出现起皮、发黏或是细小裂纹,油液后期容易从接缝位置向外渗出,这类密封件可结合工况规划更换时机。
换油之后的动态观测不能省略。完成单关节油液更换,先单独运行该轴,感受运转过程有无新增异响,再加载常规搬运轨迹,采集伺服电流变化。对比换油之前的电流基线,如果同等姿态下电流回落,说明润滑条件得到改善。多关节依次完成换油,整机连续跑合,留意各个壳体接缝位置,观察有没有新出现渗油痕迹。
ABB机器人保养作业过程还要兼顾配套的安全与环境要求。旧油统一收纳至专用容器,避免随意洒落污染地面。支撑工装在全部验证结束、确认无滑移风险之后再撤除。相关信息录入设备维保档案,记录各关节换油日期、油液牌号、旧油观察情况以及发现的异常信号,结合工位负载频次,预估下一次油液检查的时间窗口。后续日常巡检持续留意关节壳体油迹与负载曲线,跟踪换油之后传动部件的状态变化。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >