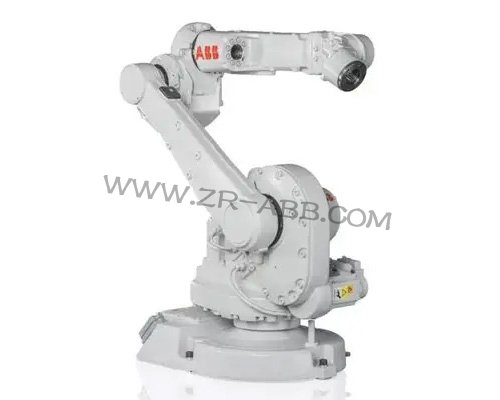
简介:IRB 1660ID面向弧焊、小件搬运工位,机身集成中空腕部管线通道,管线随腕部持续旋转带来的持续扭转载荷,是这台机型区别于其他六轴机型的损耗诱因……
IRB 1660ID面向弧焊、小件搬运工位,机身集成中空腕部管线通道,管线随腕部持续旋转带来的持续扭转载荷,是这台机型区别于其他六轴机型的损耗诱因,
ABB机器人保养工作围绕中空腕的结构特性展开,跳出按轴依次点检的固定模式。
腕部内部的流体管线与信号线缆排布在中空腔体内部,管线没有外置管线包的防护,扭转应力集中在腕部进出通道的边缘。管线表层的老化不会直接显现,多在多次连续旋转之后出现供气不稳或者信号断续。查看管线时转动腕部至不同角度,观察护套挤压、鼓包的痕迹,管线之间互相摩擦形成的磨损痕迹需要重点标记。调整管线预留余量,避免腕部旋转至极限角度时管线被拉紧,摩擦产生的碎屑堆积在腔体内部,会加剧相邻管线的损耗。
各关节减速器的负荷分布,会随弧焊姿态变化产生波动。靠近基座的轴承受持续的自重弯矩,腕部三轴则在摆动、旋转动作下承受交变载荷,不同位置油液劣化节奏并不一致。油液状态判断不只参考运行时长,同等姿态下伺服电流持续抬升、壳体稳态温升高于往期记录,都可以作为油液更换的参考信号。
ABB机器人保养排油时将关节转动至便于介质流出的方位,低速往复运转轴体,带动腔体内沉积杂质一同排出,新介质加注之后,低速跑合若干循环,让介质覆盖齿面与轴承接触面。
工装法兰的定位台阶频繁和焊枪、夹持治具对接,焊接飞溅、金属粉尘容易附着在定位面。附着物累积之后,焊枪安装姿态发生偏移,焊缝轨迹随之偏离预设路径。每次拆除焊枪之后擦拭定位区域,ABB机器人保养同步检查法兰内侧密封件,密封件表层受焊接环境的高温、烟尘侵蚀,弹性逐步衰减,烟尘顺着缝隙侵入腕部腔体,污染内部油液与管线。
基座安装区域的状态变化,容易被常规点检忽略。弧焊工位持续的电磁冲击与动作换向振动,会让地脚螺栓预紧力缓慢衰减。振动幅度的变化在焊枪靠近工件、起弧瞬间更容易识别,复核螺栓时分步施加扭矩,避免单侧受力造成安装底板形变。基座缝隙积攒的焊渣、粉尘需要清理,硬质颗粒会改变基座和底板之间的贴合状态,放大整机振动。
控制柜内部驱动单元长期处于高频启停工况,弧焊起弧收弧带来的电流突变,会加重电气部件的负荷。散热风道堆积烟尘之后,散热效率下降,模块在连续焊接循环中温度持续爬升。接线端子表层的氧化层抬高接触电阻,电弧启动瞬间的电压扰动,会影响伺服跟踪精度。ABB机器人保养定期调取控制器日志,筛选轨迹跟随相关的告警记录,关联到对应的动作区间,作为后续监测线索。
班次运行阶段的动态观测,重点放在起弧跟踪、腕部连续旋转的工序段。轨迹跟踪过程里的微小抖动、换向时的异响,都可以作为传动或者管线状态变化的预警信号。同样的焊接程序,循环节拍出现无规律波动,往往和管线卡滞、传动阻力变化存在关联。
ABB机器人保养完成后的验证,调用工位在用焊接程序,覆盖长焊缝连续走弧、腕部多圈旋转、短距离换向等工况,持续采集伺服电流、轨迹偏差数据。全部检查记录、油液更换信息、管线状态记录归入设备台账,依靠长期数据变化趋势,调整润滑、管线检查的频次,降低非计划停机对焊线生产的影响。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >