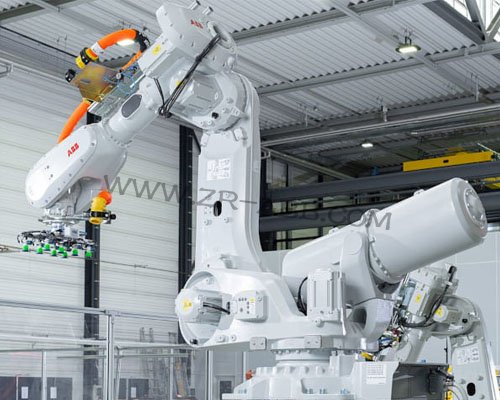
简介:IRB 6730S架装式重载机器人多用于压铸与点焊工位,架装结构带来独特的重力分配形式,部件老化的诱因往往和常规落地机型存在区分……
IRB 6730S架装式重载机器人多用于压铸与点焊工位,架装结构带来独特的重力分配形式,部件老化的诱因往往和常规落地机型存在区分,
ABB机器人保养的评估思路跳出按部位顺次检查的模式,从载荷偏置带来的长期应力效应入手。
架装安装形式决定,机器人本体长期存在向下的倾覆力矩,这类力矩不会随单次动作消失,而是持续作用在支架和本体连接界面。很多点检只关注机器人本体关节,忽略支架结构上的应力累积。支架板材表面的氧化层、焊缝周边的细微纹路,都可以作为状态参考,长期运行之后,支架连接点位的受力不均衡,会转化为本体运行时的低频振动。这类振动传导至关节内部,会放大轴承与齿轮啮合的冲击,振动特征很难通过短时间空载运行识别,需要在带载工况下持续采集数据观察变化趋势。
关节密封件的损耗节奏,和臂体下探停留时长关联紧密。当臂体维持向下伸展姿态,齿轮箱内部油液向单侧汇集,密封唇一侧长期浸泡在油液当中,另一侧接触空气与车间悬浮颗粒物。两侧环境条件不一致,密封材料的老化速度出现差异,渗漏的起始位置大多集中在密封下半圈。单纯依靠目视查看油迹只能发现已经发展到一定程度的渗漏,
ABB机器人保养需结合程序里各姿态的停留时长,能够预判密封件的衰减节奏,提前安排跟踪。
管线束的受力模式,区别于普通落地机型。管线并非承受往复摆动摩擦,而是持续受到自重牵拉,架装高位的固定点成为应力集中位置。管线内部的线缆导体长期处在静态拉力下,疲劳损伤缓慢发展,故障往往在环境温度变化时显现,温度改变会让线缆护套发生伸缩,原本处于临界状态的芯线出现断续接触。ABB机器人保养查看管线固定点位,不局限于表面裂纹,留意护套被持续挤压形成的永久性形变痕迹,调整固定结构,分散单点拉力。
控制器安置位置远离高温区域,但长距离本体线缆会穿过车间复杂电磁环境。动力线缆和传感线缆并行敷设,在压铸工位的大电流设备启停瞬间,容易产生信号扰动。这类扰动没有固定的复现姿态,和周边设备的启停时序同步,排查时不能只盯着机器人本体,需要对照产线其他设备的运行时序,区分是硬件老化还是外部干扰。板卡的触点会在温度循环下缓慢积累氧化物质,提升通讯链路的不稳定概率。
法兰工装的受力方向偏向垂直向下,工装自重持续给法兰螺栓施加单向应力。应力松弛是缓慢过程,定位偏差不会快速显现,而是在数千次循环之后逐步放大。法兰对接面的细小碎屑,会改变载荷传递的接触面,局部应力集中,加速螺栓预紧力衰减。ABB机器人保养时清理对接面杂质,复核螺栓状态,同时留意工装气路接口,持续的低频振动会让密封面出现间隙变化。
油液的劣化判断,不能只看外观。部分轴运动区间狭窄,齿轮啮合面的搅动幅度有限,油液内部杂质难以均匀分散,局部区域杂质浓度偏高,磨损优先发生在该区域。即便油液整体色泽变化不大,局部啮合位置的损耗也已经在推进。结合轴的运动区间数据,针对性选取油样,以此判断传动副的损耗趋势。
ABB机器人保养验证不再简单跑一遍标准轨迹,优先设置长时间悬停在极限下探姿态,保持带载状态持续运行,观测振动、负载以及信号反馈的变化。相关记录存入运维档案,后续巡检重点关注支架连接点位以及长期单侧浸油的密封区域。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >