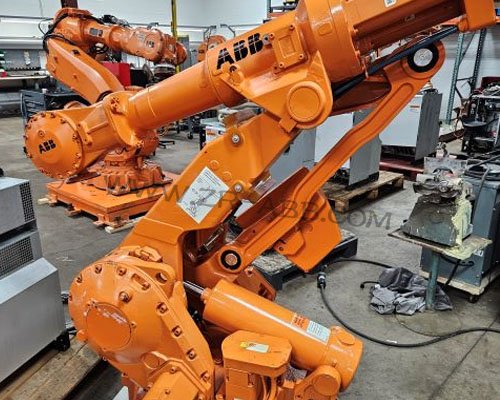
简介:IRB4400L加长臂机型适配远距离作业,负载带来的老化规律和标准臂机型存在区别,ABB机器人保养工作以故障诱因的类型划分板块,不再遵循固定的空间顺序。……
IRB4400L加长臂机型适配远距离作业,负载带来的老化规律和标准臂机型存在区别,
ABB机器人保养工作以故障诱因的类型划分板块,不再遵循固定的空间顺序。
润滑介质的衰变速度,和关节处于高负载姿态的时长挂钩。不同工位的生产程序里,臂体伸至远端的时间占比各不相同,同一台机器人各个轴的损耗节奏并不统一。调取运行记录,筛选远端姿态下的扭矩数据,针对扭矩偏高的轴采集油样,依据油液内杂质情况判断是否开展换油作业。其余轴位仅做密封外观检查,留意表面是否存在油膜痕迹,减少不必要的拆解操作。新油加注完成后,运行多组跨度不同的轨迹,让润滑介质覆盖齿轮啮合的不同区域。
电气回路的隐性劣化,是加长臂机型容易被忽视的一环。大幅度的俯仰回转动作,会带动线缆持续弯折,除了管线包外层护套,控制柜内部的信号端子、驱动板卡触点同样会受车间环境影响。
ABB机器人保养清理散热风道内堆积的粉尘,观察风扇随温度变化的运转状态,查看接线端子表层有无变色、氧化迹象。导出系统存储的告警日志,梳理位置偏差、通讯中断类记录,从中识别信号链路不稳定的线索。示教器连接线缆根部属于应力集中区域,轻晃线缆观察信号反馈,排查间断性故障的来源。
限位与缓冲结构直接决定冲击能量的传递路径。每次动作触达机械限位,缓冲块承担大部分冲击,材料反复受压之后弹性减弱,冲击会向周边结构扩散。检查缓冲块表层状态,出现塌陷、开裂的构件及时替换。限位触发之后的反弹幅度,也可以作为辅助判断依据,反弹偏大往往代表缓冲性能下降。ABB机器人保养同步检查限位感应开关,感应面附着粉尘会造成识别延迟,使用无尘介质擦拭感应窗口。
工装对接端的状态,会反向影响整机的运行表现。加长臂具备放大振动的特点,法兰位置微小的间隙,在远端姿态下会转化为明显晃动。拆开工装之后清理法兰接触面的碎屑,复核连接螺栓的紧固力度。腕部外侧的防尘护板如果发生形变,粉尘会持续接触密封唇,在关节转动过程形成持续磨损,形变护板可标记后择期更换。法兰配套的信号触点积尘氧化,会带来信号断续,擦拭之后再做通断观测。
管线的疲劳损伤,由弯折形变、摩擦剐蹭两类因素共同促成。长臂姿态变化幅度大,管线包弯折半径变动范围广,管线和臂体钣金边缘长期接触,外皮会逐步磨损。ABB机器人保养松开束带重新梳理管线排布,避开持续摩擦点位,调整卡扣固定位置。气路部分接入保压测试,缓慢泄漏很难依靠听觉察觉,压力回落速率超出常规范围的接头,更换内部密封件。
基座支撑状态,作为整机稳定运行的基础。持续的换向冲击会让地脚垫片压缩不均匀,碎屑卡在底座与安装面之间,形成局部硬支撑,抬升回转阶段的振动水平。清理底座周边杂物,采集振动数值,振动异常时再对角微调地脚螺栓,不随意松动紧固件。
ABB机器人保养测试分两种场景开展,先空载运行长距离换向轨迹,观察换向阶段的运转表现,再挂载工装持续作业,跟踪关节温升与扭矩变化。汇总本次观测得到的信息,录入运维台账,根据工位远端作业占比,灵活安排后续油样抽检、管线排查的时间。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >