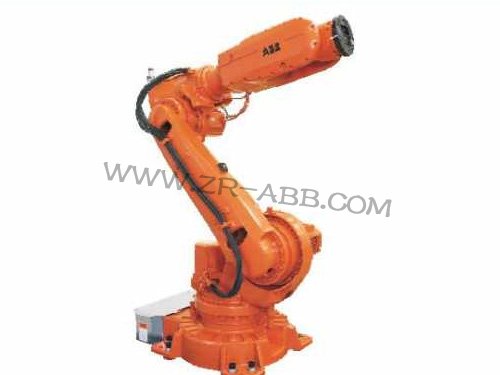
简介:IRB6620多用于车身点焊工位,本体没有配置平衡缸,依靠机械结构承受负载,长期高频次的点焊冲击,会让传动部件持续承受交变载荷,ABB机器人保养保养规划需要贴合这类工况的损耗特点,不要照搬带平衡缸机型的保养思路。……
IRB6620多用于车身点焊工位,本体没有配置平衡缸,依靠机械结构承受负载,长期高频次的点焊冲击,会让传动部件持续承受交变载荷,
ABB机器人保养保养规划需要贴合这类工况的损耗特点,不要照搬带平衡缸机型的保养思路。车身车间飞溅颗粒、粉尘附着在臂体表面,会慢慢遮挡密封面的渗漏痕迹,日常巡检优先清理法兰、壳体接缝位置的附着物,便于及时发现油封、结合面的异常油迹。
这台机型的管线包走线方式适配点焊枪配套线缆,大量动力线、冷却管路集中在上臂向腕部延伸的区域,机器人在不同焊接姿态切换时,管线会持续扭转弯折。
ABB机器人保养检查管线包时重点观察护套和支架接触的点位,摩擦变薄的区域做好标记,调整管线预留余量,避免臂体转动时管线被硬性拉扯。接头端子区域容易积攒金属粉尘,粉尘堆积会提升接触电阻,定期做清洁,降低信号波动带来的停机风险。
各轴减速器的油位观测,ABB机器人保养需要固定在推荐姿态下开展,不同摆放角度会改变油液在腔体内部的分布,仅凭单次读数容易形成误判。查看油窗时留意油液色泽变化,油液发黑或是悬浮细小颗粒,代表内部啮合面磨损速度加快,即便还未到达手册标注时长,也可以安排油样送检。更换油品时严格遵循机型适配规格,不同类型油品混用会削弱油膜的承载能力,加大齿面损伤概率。
腕部法兰是点焊工装的受力集中区域,枪体加压瞬间产生的冲击力直接传递至法兰螺栓。复核螺栓预紧状态时,遵循对角顺序分步操作,避免法兰面受力不均。定位销的配合间隙也要留意,销体表面附着飞溅碎屑,会造成工装定位偏移,进而改变负载分布,加剧腕部轴体的损耗。
IRC5控制柜侧的养护重点放在散热与信号存储单元,点焊作业环境电磁干扰较强,散热滤网堵塞会抬高驱动器运行温度,间接诱发伺服告警。ABB机器人保养清理滤网采用低压气流吹扫,吹扫方向避开板卡插接端子,防止杂质落入电路板缝隙。同步查看SMB电池状态,电池电量下滑会带来原点信息丢失风险,选择产线停机窗口完成更换,更换前做好数据备份。
ABB机器人保养作业全部完成之后,先空载运行多组常用焊接轨迹,覆盖产线内大部分姿态区间,倾听各轴运转声响,再挂载点焊枪执行加压动作,观察负载曲线变化。连续多轮动作没有异常反馈,再恢复常规生产节拍,把本次油位记录、管线外观、法兰螺栓检查情况记入维保台账,腕部、上臂管线包等损耗偏高的部位,在下一轮点检中增加核查频次。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >