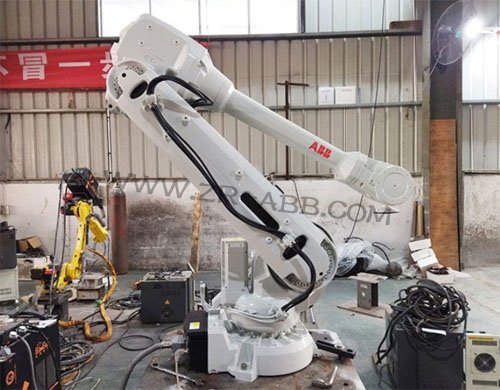
简介:ABB IRB660属于四轴专用码垛机型,结构设计偏向高速循环堆叠作业,整机动作模式集中在旋转、抬升与末端回转,和六轴通用机器人的受力分布存在明显区别……
ABB IRB660属于四轴专用码垛机型,结构设计偏向高速循环堆叠作业,整机动作模式集中在旋转、抬升与末端回转,和六轴通用机器人的受力分布存在明显区别,
ABB机器人保养作业中,会先梳理产线的物料类型,袋装粉尘、纸箱碎屑带来的侵蚀方式各不相同,以此调整养护的侧重点。
这款机型的基座承载持续的换向冲击,码垛工位频繁启停会让底座地脚持续承受交变载荷,螺栓的预紧力会随运行时长慢慢衰减。
ABB机器人保养前期先清理基座周边堆积的包装物碎屑、浮尘,检查底座和地面垫板之间的贴合状态,留意垫板受压之后出现的形变痕迹。螺栓检查过程中,同步查看底座表面防护涂层,磕碰位置失去防护之后,水汽容易诱发锈蚀,锈蚀沿着螺栓孔向内延伸,会削弱连接结构的承载能力,涂层破损区域可以做修补防护,延缓锈蚀发展。基座内部预留的排水通道也需要疏通,粉尘结块堵塞通道之后,积水滞留会加速底部金属件老化。
大臂平衡组件是四轴码垛机器人维持负载稳定的核心,IRB660依靠平衡单元分担上臂自重,减少二轴齿轮箱与电机的负荷。ABB机器人保养观察平衡构件的外部壳体,查看衔接位置有没有细微渗漏痕迹,缓冲介质流失之后,抬升动作的负载数值会明显上浮。检查平衡单元两端铰接轴承,轴承缺少润滑会在大臂起落时产生沉闷异响,加注适配润滑脂之后,反复切换大臂高低姿态,让油脂均匀进入配合间隙。固定卡座的紧固件也要核查,松动会改变平衡出力方向,带来额外侧向力,加速周边传动部件磨损。
四个轴体的齿轮箱润滑状态,要结合码垛循环的动作特点评估,一轴持续往复旋转,二轴、三轴承受抬升载荷,末端四轴负责夹具回转,各轴劣化节奏并不一致。调整轴体到放油姿态,收集油样观察内部杂质情况,油液里悬浮颗粒增多,说明齿轮啮合面磨损速度加快,后续可以缩短油样抽检周期。加注新油时控制油位区间,油位偏高会放大运转温升,油位偏低难以形成稳定油膜。齿轮箱油封外缘的油迹需要标记跟踪,这类缓慢渗油在粉尘环境下容易被掩盖,等到渗漏加剧才会显现明显故障。
臂体外侧管线与夹具连接结构,跟随大臂大范围起落,管线弯折位置长期承受反复拉扯。ABB机器人保养时沿着管线排布路径查看外层护套,纸箱边角、物料支架容易刮破护套,护套破损之后内部线缆绝缘层失去屏障,粉尘持续侵入接头位置。检查管线固定卡扣,卡扣脱落会造成管线移位,运动过程中和臂体外壳持续摩擦,加快外皮老化。末端法兰和夹具的连接面也要查看,法兰端面的定位销孔堆积粉尘,会影响夹具装配对位,清理销孔之后检查定位销有无磨损,磨损量偏大的销件及时更换,避免夹具定位偏移带来码垛错位。
本体电机与制动组件的状态,直接影响高速循环下的启停稳定性。电机外壳附着粉尘会阻挡散热,长时间连续作业容易触发过热告警,断电静置完成放电之后,清理电机表面附着物,检查尾部散热风扇转动状态。抱闸组件长期承受负载锁止任务,摩擦片磨损之后锁止力矩下降,断电状态下上臂存在缓慢滑移的倾向,检修时观察抱闸动作的响应节奏,摩擦损耗达到参考区间的组件安排更换,装配之后多次通断抱闸信号,确认动作顺畅。
本体养护全部环节结束,先脱离产线联动信号,在低速模式下反复执行码垛常用动作,覆盖低位取料、高位放料的全部行程区间,读取各轴负载数据,留意换向瞬间的负载波动。空载运行状态平稳之后,挂载现场常规负载开展循环试跑,记录本次换油轴号、平衡组件检查情况以及管线外观状态,归入运维档案。对于每日循环次数较多的包装产线,后续巡检可以增加平衡单元、一轴齿轮箱的检查频次,提前捕捉部件损耗信号,降低突发停机对产线节奏的干扰。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >