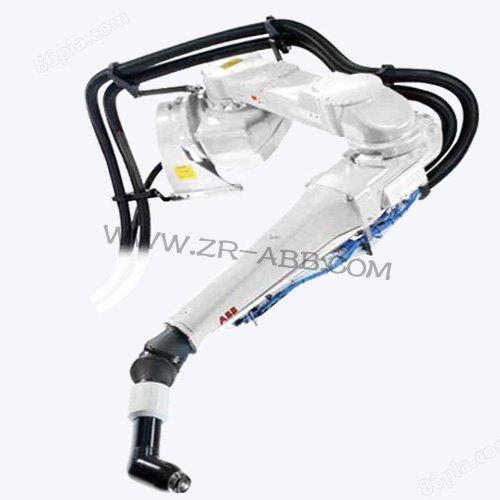
简介: ABB IRB5500在喷涂房内长期循环作业,漆雾与稀释剂挥发物会持续改变润滑介质的理化状态,该机型自带外置行走轨道,润滑相关的损耗规律和普通固定安装机器人存在明显差别……
ABB IRB5500在喷涂房内长期循环作业,漆雾与稀释剂挥发物会持续改变润滑介质的理化状态,该机型自带外置行走轨道,润滑相关的损耗规律和普通固定安装机器人存在明显差别,养护工作需要结合喷涂环境的侵蚀特点安排,不能直接套用常规关节机器人的养护方案。
ABB机器人保养优先结合漆房排风条件、每日喷涂时长,判断润滑介质的衰减快慢,再安排对应的保养动作。
漆房内部的溶剂蒸汽会透过密封缝隙进入关节腔体内部,和原有润滑油发生混合,油液的粘度随之改变,承载能力慢慢下降。
ABB机器人保养作业启动前,先把机器人移动到便于放油的姿态,同时做好周边旋杯、供漆管路的遮挡防护,避免放油过程中油污溅到喷涂组件表面。采集排出的旧油做外观观察,留意油液里是否混有漆渣、浅色絮状物,出现这类杂质,说明密封屏障已经出现弱化,需要同步检查油封唇边状态。新油选用适配防爆喷涂工况的规格,加注完成后静置片刻,让油液流到齿轮啮合区域,再缓慢转动轴体,观察放油堵头位置有没有油液渗出。
腕部区域距离雾化组件最近,溶剂接触频次更高,谐波单元采用脂类润滑方式,脂体一旦被溶剂稀释,摩擦面很快会形成干磨。ABB机器人保养检查腕部外壳的密封压环,表层附着的漆垢会挤压密封件,长时间作用下会让密封结构形变,增加溶剂侵入的概率。清理表层漆垢时选用温和的擦拭方式,避免硬质工具划伤密封面。补充润滑脂的过程控制进给量,过量的脂体受热外溢之后,会和漂浮漆雾粘合形成硬块,硬块卡在腕部间隙,会增加转动阻力。加注结束后反复切换腕部角度,让润滑脂均匀覆盖摩擦接触面,留意运转过程里有没有异常摩擦声响。
行走第七轴的润滑依靠独立的供油单元,这条链路很容易被现场运维人员忽略,轨道齿条、支撑滚轮的润滑失效,会带来行走抖动、负载异常上升。查看润滑泵储脂容器内介质状态,长期放置在漆房环境,润滑脂容易出现分层,上层析出的油液流失之后,剩余脂体变硬堵塞管路。顺着管路走向查看各个分配阀,漆雾堆积在阀口位置,会阻碍脂体输送,远端点位得不到持续补给。疏通堵塞点位之后,启动供油循环,查看导轨表面脂膜覆盖情况,局部脂膜偏少的位置,采用手工补脂的方式做补充,降低齿条与滚轮的磨损。
和润滑配套的防护构件,是维持润滑体系稳定的基础。各关节油封、密封圈长期接触溶剂,弹性会逐步衰减,部分密封件肉眼看不到渗漏,但是小分子溶剂依旧可以缓慢渗透。管线包外层护套吸附漆雾之后,材质会变脆开裂,开裂位置会成为溶剂进入臂体内部的通道,间接加速内部润滑介质变质。ABB机器人保养时清理护套表面堆积漆层,查看护套折弯位置有没有细微裂纹,破损位置可增加防护包裹,减少溶剂和密封件直接接触。
ABB机器人保养全部工序完成之后,不直接投入量产喷涂程序。先执行低速循环动作,覆盖日常喷涂用到的姿态区间,持续观察各轴温度变化,读取驱动端负载数据,留意负载数值是否出现不规则抬升。基础测试平稳之后,运行短时间喷涂程序,观察行走轨道和关节运转状态,把本次养护更换介质的点位、油品型号记录归档,对于漆雾浓度偏高的工位,后续可以适当增加润滑状态抽检频次,延缓传动部件损耗。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >