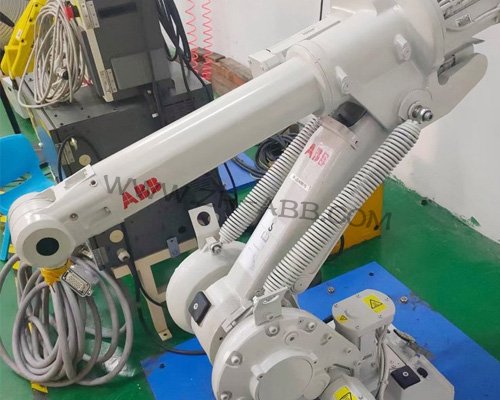
简介:ABB IRB1410是弧焊工序的常用机型,负载等级10kg,臂展达1440mm,适配薄板、结构件的气体保护焊作业。弧焊工位常年存在焊渣飞溅、烟尘弥漫的环境因素,本体各部位的损耗进程和搬运机型差异明显。……
ABB IRB1410是弧焊工序的常用机型,负载等级10kg,臂展达1440mm,适配薄板、结构件的气体保护焊作业。弧焊工位常年存在焊渣飞溅、烟尘弥漫的环境因素,本体各部位的损耗进程和搬运机型差异明显。弧焊作业中保护气流量、焊接电流随工艺频繁调整,焊枪与送丝机构动作频次高,本体长时间处在高温辐射范围内,保养动作贴合这类工况。标准
ABB机器人保养的执行流程按作业准备、清洁防护、介质管控、管线护养、紧固电气、试运行验证六个环节依次展开,每个环节对应弧焊工况下的具体损耗源。保养启动前,记录设备当前运行状态,调取轴负载、温度日志作为基线参考,将机械臂停靠至便于检视姿态,关闭焊机电源与保护气供给,等待焊枪及管线温度回落,落实工位隔离。作业准备阶段核对易耗件清单,导电嘴、送丝导管按消耗周期备货,保养时顺手更换,再开始各项保养动作。
清洁与防护环节处理弧焊特有的污染物。焊渣、飞溅颗粒附着在臂体外壳、关节接缝以及法兰端面,颗粒堆积限制壳体散热,还会随关节转动渗入密封缝隙。清洁时使用软质耗材配合适配溶剂,顺着壳体表面擦拭,关节接缝、透气阀位置避免高压气流直吹,防止颗粒物被压入密封内侧。焊枪附近的飞溅清理是
ABB机器人保养重点,焊渣结块附着在枪颈、导电嘴安装座附近,会影响保护气流出形态,清理时轻刮附着物,不损伤枪体表面处理层。防飞溅剂的使用情况纳入观察,喷涂量不足时飞溅颗粒附着更紧,清理难度上升,涂覆均匀的工位本体表面附着量偏少,这类差异可反推现场工艺执行情况。清枪机构的剪丝、喷剂功能定期验证,动作失灵会让端头积渣,影响起弧一致性。清洁耗材选用不掉毛品类,避免纤维残留附着密封面附近。清洁完成后,壳体表面、法兰端面状态记录在案,为后续环节判断提供参照。
介质管控围绕各关节减速腔体展开,弧焊工况烟尘细小,附着能力强,密封结构承受的污染压力高于普通环境。取样检查润滑油脂时,等待停机静置,油脂充分回流,观察油样色泽与悬浮杂质,对照历史留样判断衰减进度。ABB机器人保养放油作业选择温度平稳时段,排油口保持低位,等待旧油靠自重流出,不来回转动关节加速排油,防止缺少油膜保护的啮合面划伤。排油堵头磁吸片观察吸附物,金属颗粒偏多代表齿面啮合状态变化。补充油脂选用适配机型品类,加注量贴合腔体标注区间,加注后低速运转各轴让油脂铺展,运转过程观察结合面有无渗出,渗漏点位的渗出速率记录存档。关节透气阀的流通能力定期核验,粉尘堆积会阻碍腔体压力调节,阀体表面附着物轻柔清理,老化失效的阀体直接更换。
管线与焊枪缆的护养是弧焊机器人特有的内容。焊枪线缆集成动力、送丝管和保护气管路,跟随臂体反复弯折摆动,外层护套长期接触高温飞溅,容易出现硬化、灼伤痕迹。逐段检视线缆走向,ABB机器人保养重点查看腕部法兰衔接段,护套浅层灼痕可加装隔热护套,裂纹明显的区段需要更换。送丝导管内壁随焊丝摩擦积存金属粉末,定期拆解端头清理,保持送丝通道顺滑。导电嘴孔径随焊丝摩擦扩大,分流器表面附着焊渣会干扰保护气流形态,这两处易耗件按周期更换,保证焊缝成型稳定。焊枪缆与本体之间的接头锁扣定期复核,锁扣松动会造成信号中断,焊接中途出现启停异常。管线束带松紧适度,预留活动余量,避免线缆受拉扯挤压。
紧固、电气与验证环节完成保养收尾。基座地脚螺栓、法兰连接螺栓按分步复核扭矩,防止长期振动带来预紧力衰减。控制柜散热滤网清理,柜内温度稳定后板卡信号处理更可靠,接线端子氧化物清理,动力线与信号线保持分隔。接地端子连接状态复核到位,焊接回路大电流容易在接地不良时产生干扰,影响位置信号传输。全部ABB机器人保养动作完成后,分梯度开展试运行,先单轴低速点动感知运转状态,再空载执行标准作业轨迹,最后开启保护气运行短时焊接程序,观察送丝平顺度与电弧的稳定性,持续记录轴体温升、负载数据。验证阶段焊接试运行选用产线常规工艺参数,焊缝外观、送丝稳定性、电弧连续性作为判断依据,数据存档。保养台账更新各环节的状态记录,跨周期比对掌握部件老化节奏,结合产线焊接班次调整保养间隔。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >