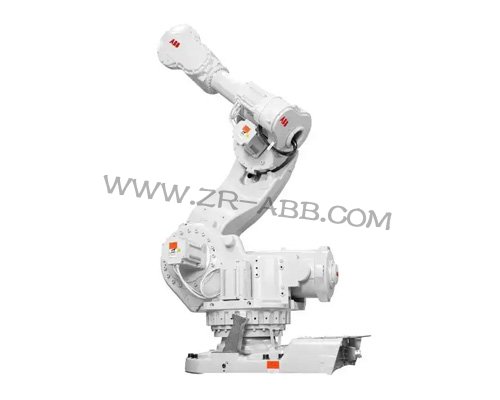
简介:冲压产线的循环冲击会持续改变IRB 7600RX各部件的疲劳状态,ABB机器人保养的切入点不再从轴体、管线依次铺开……
冲压产线的循环冲击会持续改变IRB 7600RX各部件的疲劳状态,
ABB机器人保养的切入点不再从轴体、管线依次铺开,而是先抓取设备运行里的异常特征信号,反向锁定需要处置的区域。
持续运行的扭矩日志是最先读取的内容,这款机型的第七旋转轴和主六轴联动完成工件翻转,载荷重心会随姿态不断偏移。对比同一段转运轨迹下不同周期的扭矩波形,若七轴在翻转中段出现不规则波动,说明该轴减速器内部啮合面的润滑条件已经下滑。取样观测油液内悬浮杂质,杂质增多就安排换油作业,
ABB机器人保养换油操作单独针对七轴调整姿态,低速回转腔体,把底部沉积的杂质带出,加注之后单独跑合该轴,静置后确认油位。碳纤维臂体不能按照金属臂架的方式做点检,表层防护层一旦出现磕碰裂口,切削油、冲压粉尘会渗入基材内部,慢慢降低结构稳定性,巡检时顺着臂体表面缓慢移动视线,标记破损点位,清理表层附着油污之后做防护修补。
振动特征是第二个判断依据,在固定节拍下,整机振动如果逐步变大,源头大概率落在基座缓冲结构或者铰接轴承。基座垫层的压痕分布可以直观反映受力均衡程度,压痕深浅差距明显,代表垫层已经出现不均匀压缩,地脚螺栓的力矩复核分多轮进行,不一次性施加全部力矩,防止底板形变。铰接轴承产生的振动伴随低速异响,异响只在特定角度出现,对应轴承配合面润滑膜破损,加注润滑脂控制总量,多余油脂擦除干净,避免油脂吸附粉尘形成研磨介质。
管线的失效往往和七轴的连续回转绑定,转接段管线会跟着七轴持续扭转,这类故障很难静态发现。分段控制七轴停在不同回转角度,ABB机器人保养同步监测工装气路和信号链路,渗漏、信号中断大多在特定角度显现。打开转接区域盖板,清理管线周边积存的油污粉尘,调整管线束的隔垫位置,给极限姿态预留松弛余量,降低扭转带来的拉扯应力。
工装法兰的受力异常容易被忽略,冲压工件碎屑、润滑介质堆积在定位销孔,会让抓手重心偏移,额外的力矩持续传递给腕部和七轴传动。清理法兰平面和销孔内附着物,检查法兰密封环,密封环老化之后油污顺着缝隙侵入腔体,污染内部油液和线缆。
电气部分的状态观察依托长期位置偏差记录,多轴协同轨迹出现缓慢漂移,ABB机器人保养优先查看基座内部SMB板卡的接头,振动造成端子氧化,锁扣松脱都会带来信号不稳,清洁端子氧化层,锁扣弹性不足时更换接头组件。后备电池状态同步核验,更换前导出协同轨迹参数和负载配置。
控制器的散热、安全回路放在最后核验,高频协同启停让驱动单元长期维持高电流输出,散热鳍片积尘会抬升元件温度,清理散热组件避开高压气流直吹电路板。安全回路端子受持续振动影响容易虚接,后台零散出现安全信号告警时,逐个确认端子咬合。
全部处置结束后,直接加载现场冲压转运程序,执行七轴翻转、大伸距取料、快速移位等实际工序,持续采集扭矩、温度、气路状态相关数据。七轴油液、碳纤臂防护、转接管线、基座垫层的检查记录存入ABB机器人保养档案,根据工位每日冲压节拍,调整后续点检的间隔。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >