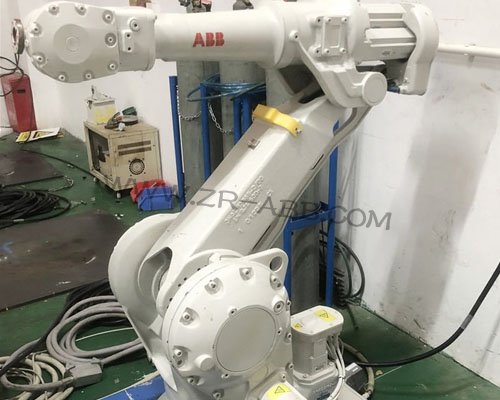
简介:IRB 2400多用于弧焊、小件打磨以及装配工位,长期在带烟尘、碎屑的环境循环运行,ABB机器人保养安排依托部件老化的时序特征展开……
IRB 2400多用于弧焊、小件打磨以及装配工位,长期在带烟尘、碎屑的环境循环运行,
ABB机器人保养安排依托部件老化的时序特征展开,不依照轴序逐条核验,而是区分静态外观检查、动态负载观测、介质维护和电气校验几个板块推进。
静态检查优先从本体外部的防护结构入手。臂体外壳漆面破损之后,基材更容易被锈蚀介质侵蚀,查看壳体表面磕碰、掉漆区域,锈蚀范围扩张的位置做防护处理。各关节衔接处的密封唇边是阻挡外来杂质进入减速器腔体的屏障,擦拭唇边表层附着的粉尘与飞溅残渣,留意唇边是否存在发硬、起翘的迹象,这类变化会降低阻隔效果。法兰对接位置的碎屑堆积会改变工装同轴状态,清理法兰平面与定位孔,检查法兰固定螺栓的锁紧情况,松动会把额外力矩传递到腕部减速器。
动态观测环节安排在空载与带载两种工况下完成。启动机器人运行常规工作轨迹,留意运动过程中产生的异响,区分异响来自关节传动、管线摩擦或是工装接触。
ABB机器人保养同步调取控制器内部的负载日志,对比历史基线数据,相同姿态下负载读数持续走高,提示传动副存在磨损或者润滑状态变差。管线束跟随臂体做回转、抬升动作,在极限位置容易出现拉扯挤压,移动到多组边界姿态,观察管线护套磨损,调整卡扣位置,留出运动所需的伸缩余量。
减速器润滑介质的维护,ABB机器人保养结合实际使用时长和工况环境灵活安排。打磨、弧焊工位杂质侵入概率更高,油液老化速度相比干净装配线更快。调整关节角度,使放油口处于便于排出介质的方位,缓慢转动关节辅助带出底部沉淀的颗粒物,加注对应型号齿轮油之后,低速运转各轴,让油液在腔体内部均匀分布,静置后再确认油位。放油过程留意油液里悬浮杂质的量,杂质偏多的关节,后续点检频次适度提高。
制动组件的状态核验放在负载姿态下开展。将臂体停放在力矩负荷偏大的位置,切断伺服励磁,观察臂体下沉趋势。不同姿态下滑移幅度存在差异,说明摩擦片表面状态不均。拆解抱闸结构,清理摩擦片表层堆积的粉末,磨损痕迹明显的组件安排更换,装配完成之后多次触发抱闸开合动作,确认释放与锁止动作响应平稳。
电气相关项目覆盖本体线缆、安全回路以及控制柜单元。本体动力与反馈线缆长期弯折,接头根部是损耗高发区域,ABB机器人保养检查线缆外皮裂纹,接头插针腐蚀、氧化的位置做清洁处理。安全门、急停组成的安全回路,逐个触发测试,触点氧化会带来间断停机。控制柜内部散热风道积攒粉尘,会抬高驱动元件运行温度,清理散热鳍片,检查冷却风扇运转状态。柜内接线端子在持续振动下容易松脱,复核端子咬合情况,同时备份机器人程序与位置数据,规避维护期间的数据丢失风险。
整套ABB机器人保养流程收尾,调用现场工艺程序连续运行,覆盖常用的移动、转向动作,同时开展试加工验证,观察运行噪声、负载波动以及工艺输出的稳定情况。将油液更换、配件检查、异常点位信息录入设备档案,结合工位每日循环量,规划下一次保养的时间节点。后续日常巡检持续跟踪负载曲线变化,提前识别传动部件的缓慢损耗。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >