
添加微信帮助解决机器人故障

 首页 > ABB机器人维修 >
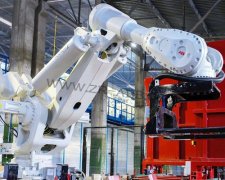
ABB IRB8700作为大负载机型,多用于重型构件转运、大型铸件上下料场景,本体自重和工件载荷叠加,冲击载荷会持续作用在各个受力构件上 ... [全文]

码垛场景的持续冲击载荷,会让ABB IRB760各类构件的损耗节奏呈现差异化特征,养护工作需要跳出固定条目式检查的思路,从载荷传递路径的损耗规律入手 ... [全文]
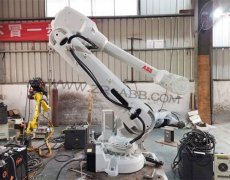
ABB IRB660属于四轴专用码垛机型,结构设计偏向高速循环堆叠作业,整机动作模式集中在旋转、抬升与末端回转,和六轴通用机器人的受力分布存在明显区别 ... [全文]

ABB IRB5500在喷涂房内长期循环作业,漆雾与稀释剂挥发物会持续改变润滑介质的理化状态,该机型自带外置行走轨道,润滑相关的损耗规律和普通固定安装机器人存在明显差别 ... [全文]
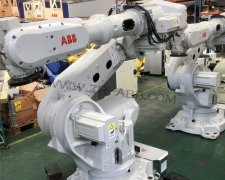
ABB IRB6700-150/3.2属于大负载长臂展机型,多用于重型工件搬运、点焊、铸造上下料,整机依靠平衡缸抵消大臂自重,长期承受启停冲击与交变载荷,年度保养需要兼顾平衡系统、传动润滑、管线包、电气监测多维度 ... [全文]

ABB IRB 920T属于内置走线结构的SCARA机型,大量应用于电子零部件组装、检测工位物料转运,部分版本适配洁净车间环境,整机线缆收纳在臂体内部,减少外部管线干涉,高速循环作业下,损耗集中在内部传动副、内置气路以及末端集成信号接口 ... [全文]
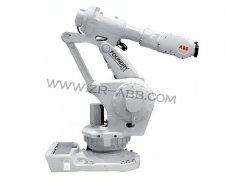
ABB IRB 6660FX多用于机床上下料、铸件取放、冲压联动这类工况,设备需要持续配合工装夹具完成抓取/进给/退回循环,动作节奏跟随机床节拍固定,长期和切削液/金属粉尘接触,部件损耗有着自身的特点 ... [全文]

ABB IRB 6700-150/3.2属于重载搬运机型,广泛用于大件物料转运、箱体码垛、铸件上下料等场景,长期承受循环冲击载荷,部件老化节奏和轻载机型存在明显差别 ... [全文]
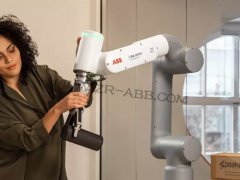
CRB15000系列协作机器人依托内置力传感模块实现人机共融作业,10kg负载、1.5m工作半径的配置,适配装配、物料对接、小件打磨等多种柔性工位。 ... [全文]

轨道搭载形式带来的第七轴,让IRB5400可以覆盖更长的喷涂行程,狭长的喷涂房内,机器人沿着轨道往复移动,配合中空腕部完成工件内腔、边角等复杂位置的涂覆作业。 ... [全文]
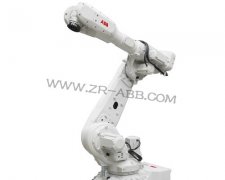
IRB 5720属于重载大臂机型,多用于搬运、点焊以及重型工装装配场景,关节减速器长期承受交变冲击,润滑油品会随运行时长逐步老化变质,换油是延缓传动部件损耗的核心养护项目。 ... [全文]

IRB 5500面向自动化喷涂工位设计,本体结构适配防爆工况,中空腕部的流体通道是这台机型区别于通用六轴机器人的核心特征,涂料、稀释剂、压缩空气都要经由腕部内部管路输送,长期作业带来的涂料积垢、溶剂侵蚀,会同步影响机械传动与流体回路两个板块。 ... [全文]


