
添加微信帮助解决机器人故障

 首页 > ABB机器人维修 >
IRB1520ID依托中空集成管线的结构适配弧焊作业,焊接轨迹持续往复带来的热积累、烟尘附着,会改变齿轮箱内部油液的劣化节奏 ... [全文]
IRB 6730S架装式重载机器人多用于压铸与点焊工位,架装结构带来独特的重力分配形式,部件老化的诱因往往和常规落地机型存在区分 ... [全文]
IRB4400L加长臂机型适配远距离作业,负载带来的老化规律和标准臂机型存在区别,ABB机器人保养工作以故障诱因的类型划分板块,不再遵循固定的空间顺序。 ... [全文]
IRB 460属于四轴高速码垛机型,循环动作以抬升、平移、落料的固定节拍为主,载荷变化集中在取放托盘物料的瞬间,损耗规律和六轴通用机器人存在明显区分 ... [全文]
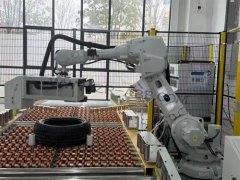
IRB6720落地式重载机型在汽车点焊工位持续作业,机身结构布局和架装机型存在明显区分,焊枪夹紧冲击、焊接电流带来的电磁扰动,会以不一样的路径传递至各个传动单元 ... [全文]
喷涂工况下的介质挥发物、漆雾颗粒,会持续附着在ABB IRB5510机械手的运动表面与阀组区域,这类杂质和普通粉尘性质存在区别,固化之后会形成硬质覆盖层,干扰活动副的正常运转 ... [全文]

ABB IRB6790-235多用于铸造、重型点焊以及大件搬运,属于侧重抗冲击设计的重载机型,臂体伸展之后弯矩传递路径长,很多损耗问题不是集中在单一传动零件,而是由载荷传递带来的连锁变化 ... [全文]

ABB IRB7710作为大负载工业机器人,多用于铸造毛坯转运、重型机加工件上下料场景,这类工况伴随金属粉尘、高温辐射以及频繁的远端悬臂加载,构件老化的诱因和普通码垛机器人存在区分 ... [全文]
IRB6710依托OmniCore控制系统,属于模块化设计的重载机型,多用于车身点焊、电池模组转运以及机床上下料,和前代机型相比,管线包布局、驱动控制架构都做出调整 ... [全文]

IRB7600属于大负载重载机型,铸钢本体结构承受持续交变载荷,多用于重型物料搬运、点焊以及机床上下料场景,长期高负荷运转会让应力集中在基座、平衡装置与主传动关节 ... [全文]
IRB6620多用于车身点焊工位,本体没有配置平衡缸,依靠机械结构承受负载,长期高频次的点焊冲击,会让传动部件持续承受交变载荷,ABB机器人保养保养规划需要贴合这类工况的损耗特点,不要照搬带平衡缸机型的保养思路。 ... [全文]

IRB2600多用于弧焊、机加工上下料场景,不少机型采用内置走线结构,腕部空间紧凑,轴5、轴6齿轮箱的油塞位置隐蔽,换油作业不能照搬大负载机器人的操作思路。 ... [全文]


