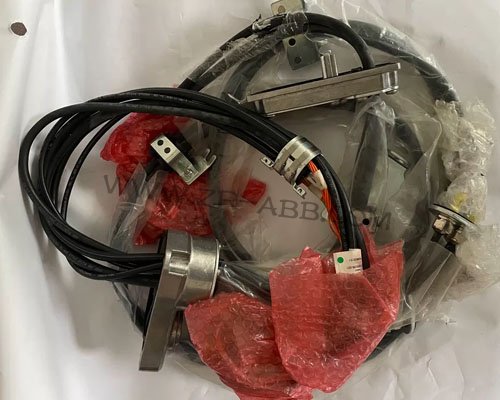
简介:ABB IRB2600工业机器人广泛应用于机加工上下料、小件焊接、成品搬运等自动化工位,机身搭载的3HAC030006-001本体电缆,承担伺服动力传输与编码信号交互的核心作用。……
ABB IRB2600
工业机器人广泛应用于机加工上下料、小件焊接、成品搬运等自动化工位,机身搭载的3HAC030006-001本体电缆,承担伺服动力传输与编码信号交互的核心作用。该线缆贴合上臂与腕部活动区域布置,设备长期循环作业中,线缆持续承受弯折、扭转与轻微挤压载荷。车间内部的切削油污、金属粉尘与设备启停震动,会逐步侵蚀线缆外层防护结构,让内部铜芯出现疲劳损伤。这类线缆故障具备极强的隐蔽性,不会长期固定报错,仅在特定臂体姿态下触发信号中断,
ABB机器人维修时容易被误判为伺服驱动或系统程序异常,拖延故障处置进度,影响产线连续作业状态。
针对线缆类隐性故障,现场排查需摒弃常规电气检修思路,优先依托动态工况甄别异常点位。设备静置待机时系统无任何报错,空载低速运动部分轨迹也能保持正常运行,仅在高速作业或大角度姿态切换时出现伺服掉线报警,是该型号电缆断线的典型特征。运维人员可在安全断电后,轻柔驱动各轴完成多角度姿态切换,
ABB机器人维修重点活动线缆高频弯折区域,结合设备过往报错记录,锁定故障高发的运动区间。同时检查外部管线包的防护状态,护套磨损、缓冲垫层失效会让线缆直接接触机身硬质结构,加剧摩擦损耗,是诱发线缆内部断芯的重要外部因素。
确定故障大致区间后,开展无损拆解与分层检测作业。严格落实断电泄压流程,等待控制柜内部电气元件完成放电,规避带电检测的安全隐患。有序拆除臂体管线包固定卡扣与防护护套,循序渐进暴露本体电缆,禁止暴力拉扯管线,避免扩大线缆受损范围。借助专业检测设备,对3HAC030006-001电缆各芯线的通断状态与绝缘性能进行分段检测,区分单纯芯线断裂、绝缘层破损、接头虚接等不同故障类型。细化的检测方式可以精准区分线路故障与电气元件故障,减少无效配件更换。
结合检测结果判定ABB机器人维修处置方式,结合工位生产需求选择适配方案。对于局部轻微破损、单芯线损伤的线缆,可做局部绝缘修复与芯线接驳,满足短期应急生产需求。考虑到IRB2600机器人作业姿态多变,接驳位置刚性提升,长期运行容易再次出现断裂,常态化量产工位更适配整线更换方案。拆除老旧线缆前逐一核对两端针脚排布与接线顺序,做好位置标记,规避新线对接时出现线路错位。清理管线包内部残留的油污与毛刺,打磨管壁凸起位置,消除容易磨损新线缆的硬性隐患。
全新线缆布设安装需要贴合设备运动特性把控装配细节。铺设3HAC030006-001电缆时,严格贴合原厂走线路径,根据臂体最大活动幅度预留合理松弛量,杜绝线缆在极限姿态下出现紧绷拉扯。规整管线内部线缆排布,避免线缆相互堆叠、扭绞,调整固定卡扣的紧固力度,维持线缆稳定不松动,同时防止卡扣挤压损伤线缆护套。规范处理线缆屏蔽层与接地结构,保证屏蔽结构连续性,弱化车间电磁干扰对信号传输的影响,保障伺服数据传输稳定。
装配工作完成后,开展针对性的工况适配调试工作。重新对接全部线路接头,复位管线包防护结构,确认所有装配位置无遗漏、无松动。ABB机器人维修上电后清空系统历史故障记录,以低速点动模式遍历设备全行程姿态,重点核验故障高发区域的运行状态,观察是否存在信号波动与报错弹窗。逐步提升设备运行速度,循环执行工位常用作业轨迹,持续监测伺服信号的传输状态与设备动作平顺度,验证线缆适配性。模拟车间常规负载工况开展带载运行,检验设备在量产状态下的运行稳定性。
调试工作完成后,结合ABB机器人维修积累的经验,优化工位设备运维方式。结合该型号机器人线缆易损特性,调整日常巡检侧重点,增加腕部、上臂弯折区域线缆的检查频次,及时发现护套老化、管线松动等前置问题。针对油污、粉尘较多的作业环境,定期清理管线包外部污物,维持线缆防护结构完整。依托本次故障处置经验,完善工位设备隐患排查机制,从日常运维层面降低线缆疲劳损伤概率,减少非计划停机问题,持续保障自动化工位的作业效率。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >