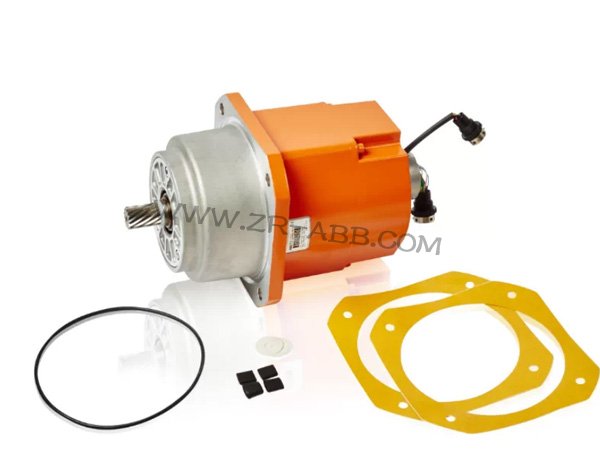
简介:ABB机器人配套的3HAC0289542伺服电机,承担关节动力输出任务,电机出现完全不转的现象,属于机器人运行过程中比较棘手的故障。……
ABB机器人配套的3HAC028954‑2伺服电机,承担关节动力输出任务,电机出现完全不转的现象,属于机器人运行过程中比较棘手的故障。设备上电之后,控制柜能够完成启动,人机界面没有弹出显性报警,下达运动指令,电机却没有任何转动反应,部分工况下会伴随微弱的电流波动,也有部分整机无任何动作反馈。该类故障来源分布在电气回路、电机本体、编码器反馈以及驱动单元多个位置,不能直接判定电机本体损坏,
ABB机器人维修需要顺着信号传递路径逐层排查,避免盲目拆解造成二次损伤。
整机上电之后,先完成外部供电与驱动回路的基础确认。机器人控制柜输出动力电压给到伺服驱动模块,驱动模块再把电能输送至伺服电机。先核查控制柜供电输入状态,确认三相输入电压处于正常区间,不存在缺相、电压跌落的情况。ABB机器人维修时观察驱动模块指示灯的工作状态,查看模块内部是否存在隐性保护锁存。很多时候电机不转并非电机本体损坏,而是驱动回路内部的保护机制触发,切断输出功率,电机接收不到驱动信号,自然无法运转。断开电机与驱动之间的动力线缆,检查线缆接头有没有氧化、针脚弯折、内部断线的情况,接头部位长期受震动影响,容易出现接触不良,造成动力信号传输中断。
动力回路排查完毕后,转向编码器反馈链路的检测。3HAC028954‑2电机内置编码器,负责把转子位置、转速信息回传给控制系统。控制系统依靠编码器反馈信号,判断电机转子实际位置,生成对应的驱动指令。编码器信号丢失或者反馈异常,系统会判定电机处于异常状态,直接封锁电机输出,即便动力供电正常,电机依旧不会转动。ABB机器人维修中检查编码器连接线的外观,查看线缆外皮有无磨损挤压,接头处是否存在松动,线束弯折位置容易出现内部芯线断裂。可以借助配套检测工具读取编码器反馈数值,在手动转动电机转子的状态下,观察反馈数值是否可以连续变化。反馈数值固定不变,代表编码器或者信号线出现故障,需要进一步处理。
完成外围线路排查,依旧无法解决电机不转的问题,就需要对电机本体开展检查。拆开电机后端护盖,查看电机内部的转子、定子结构,观察内部有没有出现烧蚀痕迹、油污渗入、异物卡滞。电机内部轴承损坏会造成转子卡死,转子被机械阻力锁死,即便给到驱动电压,电机也无法旋转。手动转动电机轴,感受转轴转动阻力,如果转动手感沉重、存在明显卡滞,说明机械部分出现卡死问题。轴承磨损、内部异物进入腔体,都可以引发这类现象。电机内部绕组出现短路断路,同样会造成电机无法工作,绕组故障会伴随局部发热,严重时会出现绝缘层烧焦的现象。
ABB机器人维修处理过程需要区分故障类型,做到对症处置。若是线缆接头、线束损坏,更换对应的线束,重新压接接头,做好线束固定,降低后续震动带来的接触隐患。编码器信号异常,先修复线路故障,线路完好依旧反馈异常,就要对编码器进行检修或者替换。机械卡滞故障,拆解电机,清理腔体内部杂物,更换磨损失效的轴承,重新装配转子定子,保证转轴转动顺滑无阻滞。绕组出现损坏,要完成绕组重绕处理,做好绝缘防护,修复之后还要做绝缘性能测试,保证电气性能达标。
电机维修完成之后,不能直接装回机器人整机运行,需要开展多轮测试验证。先进行单机空载测试,接入驱动单元,给予控制指令,观察电机是否能够平稳启停,转速调节是否顺畅。检测编码器反馈数据,确认位置信号实时跟随转子转动。单机测试全部合格,再把电机装配回机器人关节,复原所有接线,完成机械锁紧。装配完成之后,执行机器人全轴点动测试,低速往复运动,观察关节运行状态,没有抖动异响,各项参数显示正常。还要做负载工况模拟,在带负载条件下验证电机输出能力,确认故障彻底消除。
维修作业全程需要做好部件标记,电机内部精密部件不能随意磕碰,拆装过程保持作业环境洁净,防止金属碎屑进入电机腔体。ABB机器人维修完成之后留存故障现象、排查过程、更换配件的记录,便于后续设备出现同类问题时参考。伺服电机作为机器人核心动力部件,故障的成因复杂,外围线路与反馈系统的故障占比并不低,完整的排查流程可以减少误判,提升维修效率,让设备恢复稳定的动力输出能力。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >