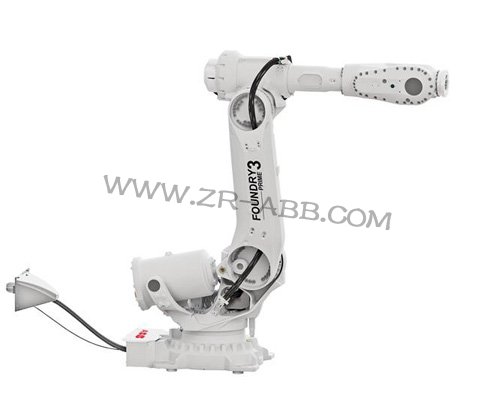
简介:ABB IRB6790六轴机械手是工业重载自动化领域的主流机型,针对性适配重型铸造件搬运、机械加工上下料、大型构件装配、冲压连线转运等高强度工况。……
ABB IRB6790六轴机械手是工业重载自动化领域的主流机型,针对性适配重型铸造件搬运、机械加工上下料、大型构件装配、冲压连线转运等高强度工况。设备凭借超大作业半径、稳定的抗负载冲击能力和扎实的机身结构设计,能够长期保持高频次、满负荷的连续运行状态,在重工自动化产线中承担核心转运任务。持续重载作业会让机身机械结构、传动组件、密封防护体系产生缓慢且不可逆的劳损积累,这类损耗初期不会表现为明显故障,只会逐步改变设备运行状态。针对性的专项
ABB机器人保养维护工作,可以精准匹配该机型的重载运行规律,延缓部件老化节奏,保持机械手长期运行的稳定性与作业精度。
机身外防护结构与密封体系的全面养护,是IRB6790机型区别于常规轻载机器人的核心保养环节。该机型多用于粉尘多、铁屑量大、环境杂质繁杂的重工生产场景,机身壳体、关节护罩、密封压条长期暴露在恶劣环境中。细小金属碎屑、工业粉尘容易堆积在法兰接缝、轴体护边、盖板缝隙位置,持续侵蚀表层防护结构。日常
ABB机器人保养需完成整机全方位清洁,彻底清除机身死角积存的杂质污物,逐段检查壳体完整性与密封贴合状态。针对长期震动出现的护板松动、密封压条形变、缝隙贴合不严等问题及时处理,保持整机密闭防护能力,阻挡外界杂质进入机身内部,从源头减少传动、电气部件的外部污染损耗。
重载关节动态间隙的精细化检测与调校,有效规避精度逐年衰减问题。IRB6790机械手各关节需要持续承受大负载扭转、抬升与平移应力,长期循环作业后,轴承、齿轮等精密配合构件会产生轻微磨损,配合间隙逐步扩大。固定间隙偏差会让机械手在重载悬停、定点对位、慢速贴合工况中出现细微晃动,末端重复定位精度持续下降。保养过程中通过分段姿态检测的方式,逐轴核验关节运行平顺性,排查低速无异样、重载显偏差的隐性间隙问题。结合设备运行工时与磨损状态,对关节配合间隙进行规范调校,均衡各轴受力状态,让机械传动配合始终处于合理区间。
各轴传动润滑介质的适配更换,适配重载连续作业的损耗节奏。大负载工况下,减速机内部润滑脂长期承受高强度挤压、剪切与持续温升,油脂基础性能会不断衰减,流动性、附着性和抗压能力持续变弱。老化油脂无法在重载传动接触面形成稳定油膜,构件之间的硬性摩擦会直接加剧部件损耗,引发关节运行异响、负载抖动、动作卡顿等现象。ABB机器人保养作业中将各轴老旧油脂完全排空,清理腔体内部沉积的金属微粉与碳化油垢,杜绝残留杂质影响新油脂润滑效果。加注适配重工工况的专用润滑脂后,通过多姿态低速跑合,让油脂均匀覆盖全部传动接触面,恢复设备重载传动的平顺性能。
整机线束与气路系统的疲劳排查与规整养护,消除动态运行隐患。IRB6790大范围臂体运动轨迹,让管线包长期处于大幅度弯折、拉伸、扭转状态,管线疲劳损耗速度远高于常规机型。动力线缆、信号线束长期往复形变,容易出现外皮硬化、隐性磨损、端子微松等问题,气路管路也会因长期拉伸出现压力不稳、密封弱化等情况。ABB机器人保养工作细致梳理整机所有管线走向,重新规整错位、挤压、紧绷的管线布局,紧固松动卡扣与接线端子,更换老化失效的密封配件,稳定设备信号传输与气压供给状态,规避动态运行中的瞬时故障。
电气负载部件与散热系统的深度养护,保障高负荷运行稳定性。机械手满负荷工作时,伺服驱动单元、动力电机持续高功率输出,热积累程度高,散热表面积尘会直接阻碍热量散发,造成电气部件长期高温运行,加速元件老化。定期清理电机散热结构、控制柜滤网与风道积尘,能够持续保障散热效率,让电气系统始终处于合理温度区间工作。同步核验重载接线端子的紧固状态与接触性能,清理氧化层与灰尘杂质,规避大电流负载下的接触不良隐患,维持设备动力输出的连续性。
分段式工况实测与精度复位,完成整套养护流程。ABB机器人保养工作结束后,不局限于简单空载跑动,分段完成极限姿态、常规作业轨迹、额定负载对位等多项测试,全面核验设备运行状态。针对长期重载积累的精度偏差、动作滞后、轨迹偏移等问题完成参数校正,恢复机械手原始作业精度。常态化的专项保养可以有效抵消重工工况带来的结构劳损与性能衰减,降低突发故障停机概率,让ABB IRB6790六轴机械手持续保持高效、稳定、精准的作业状态,适配自动化重工产线长期连续的生产需求。
文章来源,
工业机器人维修官网:www.zr-abb.com


 首页 > ABB机器人维修 >