
添加微信帮助解决机器人故障

 首页 > ABB机器人维修 >
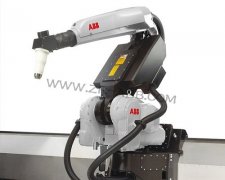
IRB5400-23适配自动化喷涂线的密闭喷漆房工况,臂体持续在漆雾、稀释剂挥发的环境内循环摆动,关节密封长期受化学介质侵蚀,润滑介质的老化逻辑和普通工业机器人有明显区别。 ... [全文]

IRB 2600ID内置管线设计是它区别于常规型号的核心,管线收纳在臂壳内部,省去外置管线包的同时,也让线路损伤不容易直观察觉 ... [全文]

GoFa是ABB面向人机协作场景推出的机型,故障处理要兼顾设备状态和作业安全。故障按安全回路、驱动关节、末端传感、通讯交互几个方向排查 ... [全文]

IRB 910SC是ABB面向电子装配、小件搬运推出的SCARA机型,保养流程按前期准备、停机检查、机械养护、电气检查、试运行几个环节推进 ... [全文]
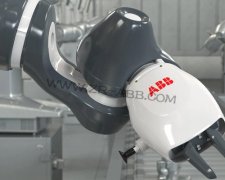
IRB 14050属于单臂YuMi机型,结构紧凑,大量传感元件集成在关节内部,很多报警并非单一硬件损坏,而是传感反馈/回路信号/负载工况叠加之后触发保护。 ... [全文]
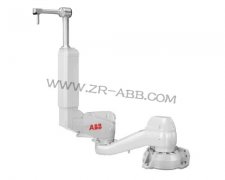
喷涂车间的环境带有漆雾、稀释剂挥发物,这类介质附着在机器人表面,会逐步侵蚀密封件、管线以及活动副,IRB 5350长期在这类工况下作业,ABB喷涂机器人保养工作需要兼顾喷涂工艺特有的气路 ... [全文]
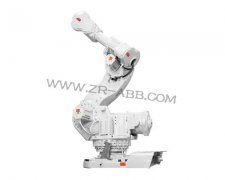
IRB 7600FX是ABB面向重载码垛场景推出的机型,常年搬运重型物料,关节承受的载荷明显高于普通机型,保养的安排要贴合重载工况的负荷特征。 ... [全文]

本体电缆3HAC062246-001承载IRB4600各轴的动力与信号传输,沿臂体走向布置,长期随关节弯折。电缆故障多数不是一次性拉断,而是内部芯线逐步疲劳断裂,故障带有姿态关联性,机械臂转到特定角度报警弹出,离开该角度又短暂恢复。 ... [全文]

IRB6640常见于车身点焊线,相比弧焊机器人,它的负载更重、动作更猛,点焊枪、变压器、水冷系统承担着大电流焊接的任务,年度保养的重点也和普通机型不一样。 ... [全文]

IRB6620本体电缆3HAC066543-001承担动力与信号传输,接头位置的接触状态直接影响设备运行。接触不良和线缆断裂的表现不同,接头松动、针脚氧化时,故障带有间歇性,机器人运动到特定姿态或受到振动时才弹出报警,静置状态又恢复正常,这类隐蔽故障不容易定位 ... [全文]

IRB390属于四轴并联机器人,末端执行器依靠碳纤维连杆和球铰结构实现高速运动,多用于食品分拣、包装搬运、药品拾取这类轻负载高频作业场景。 ... [全文]

四轴码垛机型的运行特征和多关节通用机器人存在明显区别,IRB760长期持续重复举升、平移、下放的循环动作,负载冲击集中在一轴、二轴传动部件与底座固定结构。 ... [全文]


